パーソルクロステクノロジーは東京大松尾研究室発スタートアップのUnseedと共同で、建設機械の「走行」と「作業」をAIで一体的に制御するフィジカルAIの研究開発をスタートした。ダンプトラックによる土砂運搬を対象に、走行しながら土砂をまく一連の動作の自動化に取り組み、建設現場の省人化と生産性向上を目指す。
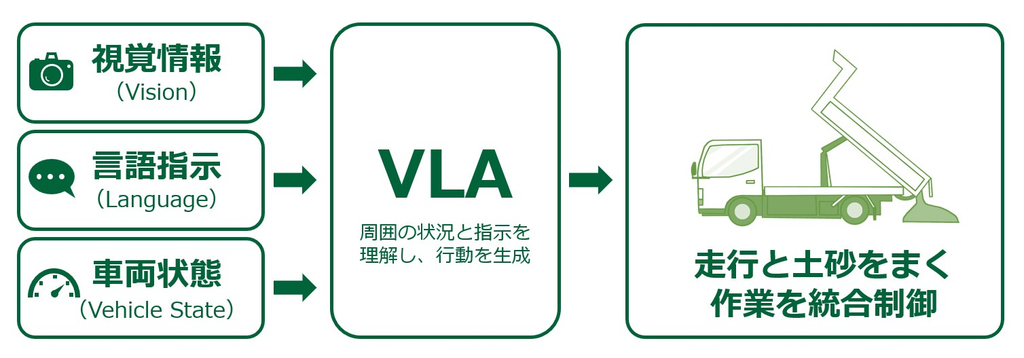
建設機械の自動化は進展しているものの、走行と作業は別々の制御ロジックやシステムで扱われるケースが多い。実際の施工現場では、移動しながら土砂を散布するケースや、対象物を認識しながら移動して掘削するといった走行と作業を連動させる動作が求められる。両社はこうした複合的な動作を統合的に制御する技術として、Vision-Language-Action(VLA)モデルに着目した。
VLAは、カメラなどから得られる視覚情報と自然言語による指示をもとに周囲の状況を理解し、機械やロボットの行動を生成するAIモデルで、情報の認識や分析にとどまらず、実世界で判断し、実際の動作につなげるフィジカルAIを支える技術の一つとなる。
共同研究では、ダンプトラックによる土砂運搬をユースケースに設定し、まずはシミュレーション環境でVLAモデルの構築と検証を進め、走行しながら土砂をまく動作を対象に移動と作業を一体的に制御する仕組みの実現を目指す。
パーソルクロステクノロジーは自動運転・ADASやロボティクス分野で培ったシミュレーション、車両制御、実験・評価の技術を提供し、UnseedはAIモデルの研究開発力を生かす。今後はシミュレーションでの検証に加え、実機による評価も視野に入れ、実環境への適用可能性を探る。
将来的には「指定した場所まで移動して土砂を下ろす」「このエリアを埋め戻す」といった自然言語の指示を理解し、状況に応じて行動する自律システムへの発展も構想するほか、建設機械で得た知見を自動車などのモビリティ、産業機械、ロボットへ展開することも検討している。
パーソルクロステクノロジーのプレスリリースはこちら
BIMedia目線ーー研究開発で注目したいのは、建設機械の自動化を決められた経路を走る、あるいは特定の作業を繰り返すといった個別動作の自動化から、周囲の状況を理解して移動と作業を連続的に判断する段階へ進めようとしている点だ。施工現場では地形や地盤、作業対象、他の機械や人の位置など、状況が刻々と変化する。こうした環境でAIが適切に判断し、安全に機械を動かすにはシミュレーションと実機検証を重ね、現場条件への対応力を高めることが欠かせない。BIM/CIMや点群などの3次元データと連携すれば施工対象や地形、作業範囲を機械が理解するための情報基盤として活用できる可能性もある。VLAが建設機械の制御にどこまで適用できるか、研究段階から実際の施工現場への展開に向けた進展が注目される。