スペースデータは、360度カメラで撮影した倉庫の映像から、ロボットの走行や作業を検証できる仮想空間を最短即日で構築する手法を実証した。図面やBIMがない稼働中の施設でも、実際のレイアウトを反映した空間でロボットの導入前検証を可能にする。現場で動くロボットの導入・運用・学習を支援する基盤「RobotBrain(ロボットブレイン)」に活用する。
物流倉庫や工場では、人手不足への対応として、自律走行搬送ロボット(AMR)や自動フォークリフトなどの導入が進んでいる。実際の施設にロボットを導入するには、通路幅や柱、荷物との干渉、複数台を稼働させた際の混雑などを事前に検証する必要がある。既存施設では最新の図面やBIMデータがそろっていない場合もあり、検証用の3D空間を一から作成する手間が課題となっていた。
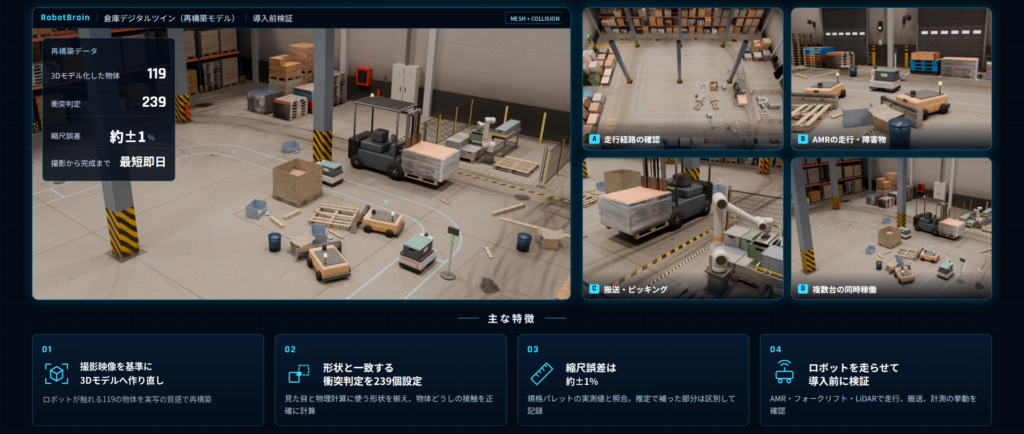
今回の手法では、360度カメラの映像から実写に近い3D空間を生成し、位置・寸法・外観の基準として活用する。そのうえで、ロボットが接触する床、柱、荷物、壁などを3Dモデルとして再構築し、物体同士の接触を計算するための「衝突判定」を設定した。見た目を再現するだけでなく、ロボットの動作を物理シミュレーションで検証できる空間にすることが特徴だ。
実証では、撮影から仮想空間の完成まで最短即日を実現した。床や柱、荷物、壁など119個の物体を3Dモデル化し、239個の衝突判定を設定した結果、倉庫内の規格パレットの実測値と照合し、縮尺誤差は約±1%だったという。撮影で見えなかった部分を推定で補った箇所は区別して記録し、実測に基づく形状との違いを後から確認できるようにした。
構築した空間では、AMRやフォークリフトの走行、LiDAR(レーザー距離センサー)による計測などを検証できる。通路や障害物との干渉に加え、搬送・ピッキングの動作や複数台稼働時のすれ違い、待ち時間なども、条件を変えながら確認できる。
同社が展開するRobotBrainは、仮想空間で検証したロボットの機種・台数・配置・制御条件などを実機へ渡す「Sim to Real」と、現場で得られた走行・作業データを仮想空間へ戻して更新する「Real to Sim」をつなぐ基盤だ。今回の手法は、実在施設を仮想空間に取り込む入口となる。今後は工場や人型ロボットのシミュレーションにも対象を広げる方針だ。
スペースデータのプレスリリースはこちら
BIMedia目線ーーポイントは写真から見た目の近い3D空間を作るだけではなく、ロボットが接触する対象物の形状と衝突判定を整え、実際の動作を検証できるデジタルツインへ変換することにある。BIMや図面が整備されていない既存施設でも、現況を短時間でデータ化できれば、ロボット導入のための環境整備にかかる負担を抑えられる可能性がある。仮想空間での検証結果を実機の導入に反映し、実際の稼働データを再び仮想空間へ戻す循環が実現すれば、施設のデジタル化は現況の再現にとどまらず、設備配置や運用方法の改善にもつながっていく。